J’ai regardé uniquement sur des tronçons. Si j’interprète correctement le JSON de Kurviger, il calcule environ 69,8 km/h à droite sur l’autoroute et environ 71,6 km/h à gauche. Les manœuvres de virage ne semblent pas être prises en compte.
Question. Ce paramètre weight - qu’est-ce qu’il exprime ? À gauche, il serait d’environ 28, et sur l’autoroute de 56.
Cela contredit toutefois le fait que précisément pour l’itinéraire « le plus rapide » (et seulement pour celui-ci), c’est l’itinéraire que tu interprètes comme étant le plus lent qui est choisi.
Je l’ai simplement exporté avec la sinuosité donnée. Quelqu’un peut volontiers le faire pour « Le plus rapide ». Nous ne connaissons pas l’algorithme, donc quelque chose d’autre pourrait en résulter. Je serais aussi curieux.
Le plus rapide…
.. à droite : 67,4 km/h, weight 8,72
.. à gauche : 71 km/h avec 1 SP, weight 11
Il a donc raison, ce @zaphod_42. La vitesse seule n’est pas le critère. Si le weight a une signification, aucune idée, cela semble correspondre. Bref, on ne va pas chercher midi à quatorze heures.
Pour la saison prochaine, j’aimerais des améliorations pour ce serpent de mer. Pour l’instant, dispense de canicule et les « Haribo » sont encore en attente (avec cette chaleur, ça arriverait sous forme de soupe).
Est-ce que les deux exemples suivants (ce genre de cas revient sans cesse) ont vraiment besoin de restrictions de virage strictes dans OSM, ou le routeur est-il capable de les détecter et de les éviter par lui-même ?
Ils sont si triviaux qu’une erreur en conduisant est presque exclue. Pendant la planification, il est difficile de les trouver, et les rechercher à nouveau après le trajet pour les corriger dans OSM prend trop de temps pour une chose aussi triviale.
J’ai un détour bizarre parce que curvenator refuse obstinément d’emprunter la rue « Avenue du 31 août 1942 ». Cela pourrait être lié à l’accent circonflexe sur le « û ». Rien n’est fermé. J’ai vérifié sur OSM et je n’ai trouvé aucune anomalie. J’ai désactivé toutes les options d’évitement et pourtant le problème persiste :
Euh, c’est gênant que je n’aie pas vu ça. Nous sommes passés par là, mais probablement dans l’autre sens. C’est ça qui m’avait embrouillé. Merci encore.
Je ne planifie rien sur mon téléphone, à part peut-être un rencard. Je planifie toujours un parcours avec Kurviger sur mon PC ou ma tablette, puis je me l’envoie. On y voit aussi plus clair si un petit détour s’glisse par erreur.
Tout d’abord, un grand merci à tous pour votre participation à ce fil de discussion et pour toutes ces informations.
Comme je le disais, si la déviation est visible sur l’écran, ce n’est plus vraiment un problème. C’est seulement lorsqu’elle dure plus longtemps et qu’elle n’est plus visible de la sorte sur l’écran.
Peut-être que les développeurs pourraient tout de même y jeter un œil.
Merci d’avance.
Nous améliorons constamment Kurviger, mais ce sujet est un vrai casse-tête — notamment parce que cela dépend parfois simplement des données cartographiques. Des progrès ont déjà été faits, mais il y a encore une marge de progression.
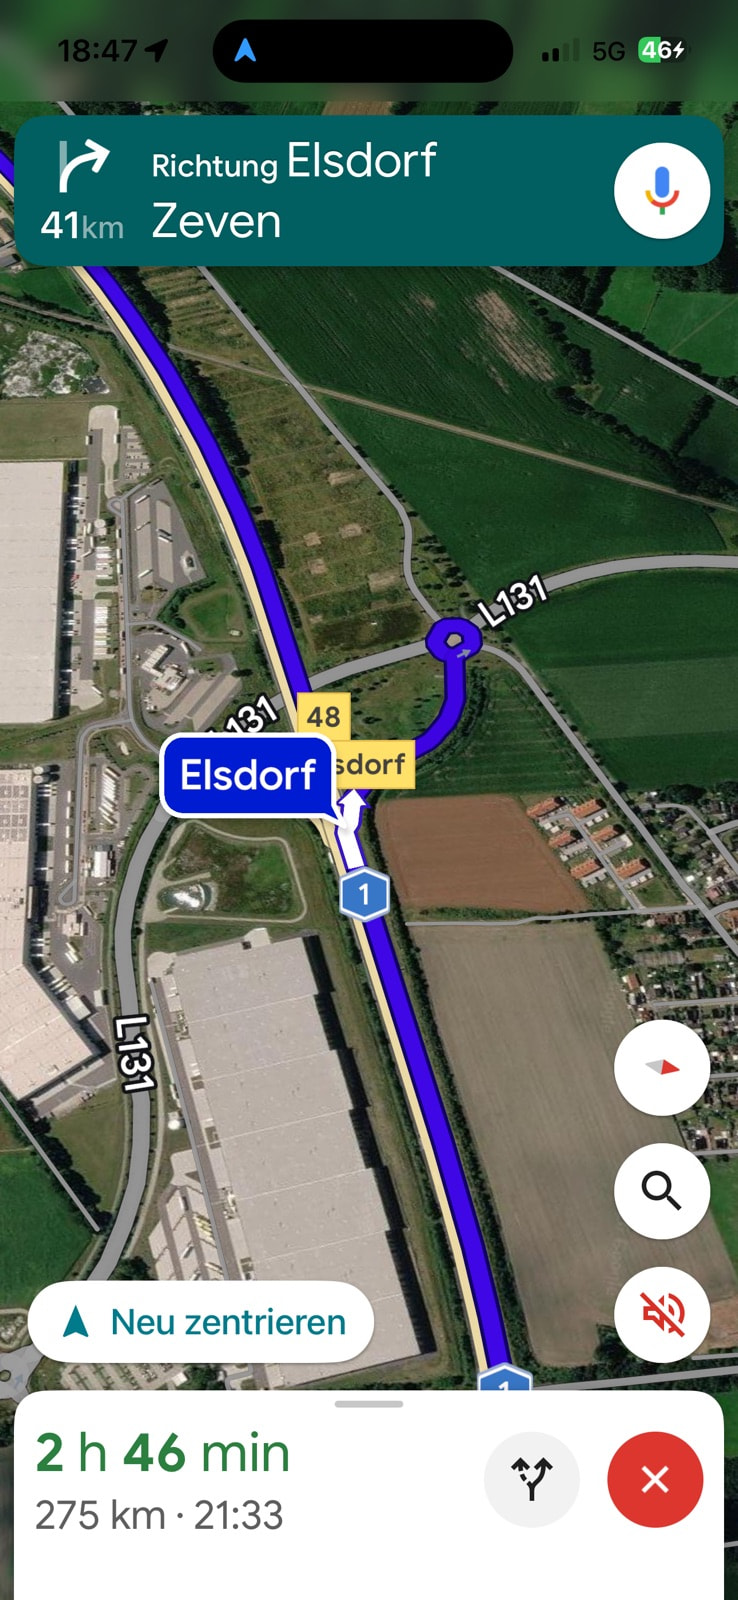
Salutations de mon frère , il est chauffeur professionnel, utilise principalement Google et ne fait que Départ → Arrivée.
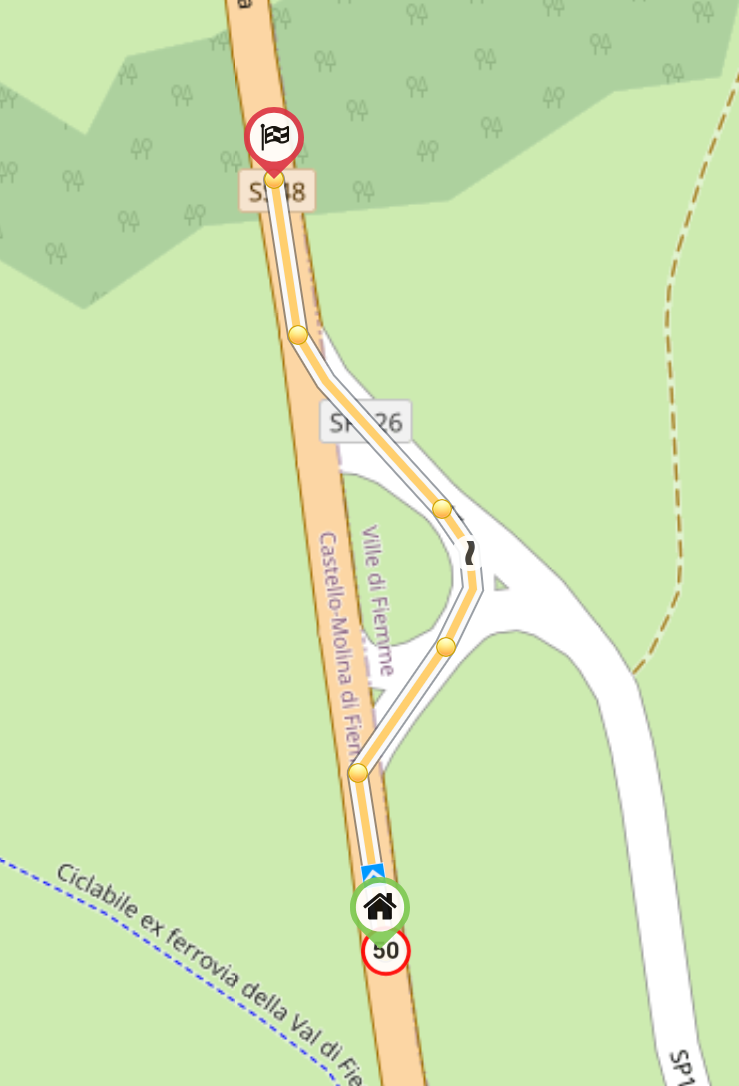
Dans ce cas-il, il a simplement tout droit et n’a pas fait la boucle du rond-point.
Et tout cela sans le mode « sinueux ».
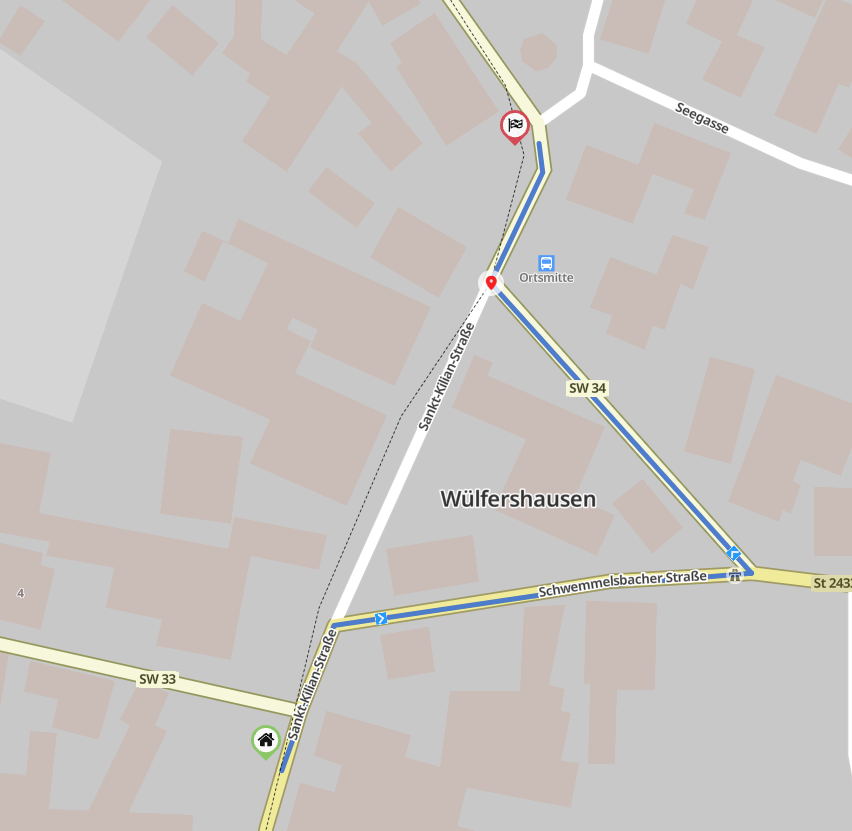
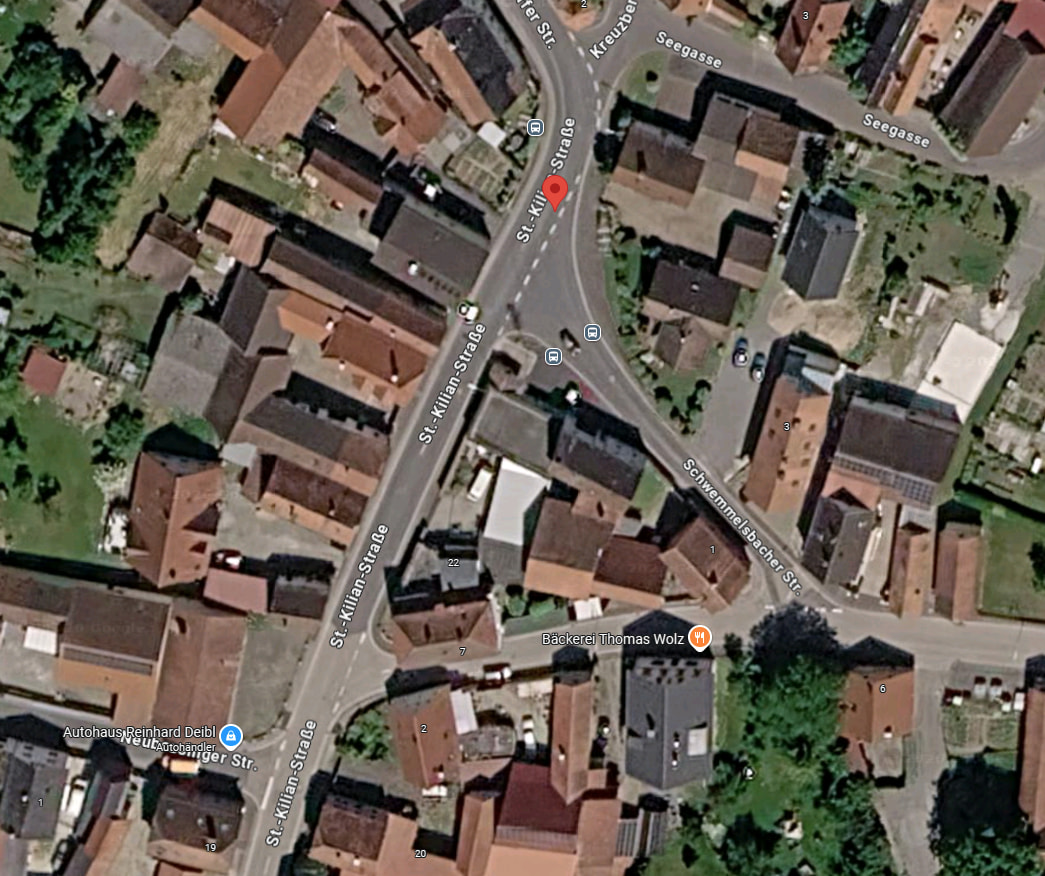
Est-ce que quelqu’un peut m’expliquer ce routage bizarre de Kurviger ?
Et peut-être me dire comment corriger cela correctement sur OSM ?
À propos, les routeurs OSM font passer l’itinéraire tout droit normalement, comme on s’y attendrait.
La liaison directe est autorisée — avec un profil de guidage (SP), ça fonctionne :
Edit : Ce n’est qu’en voyant la capture d’écran que j’ai réalisé que le profil de segment était réglé sur « Curvy » (Virolos). Si l’on bascule également sur « Fast » (Le plus rapide), Kurviger prend la liaison directe :


 , il est chauffeur professionnel, utilise principalement Google et ne fait que Départ → Arrivée.